
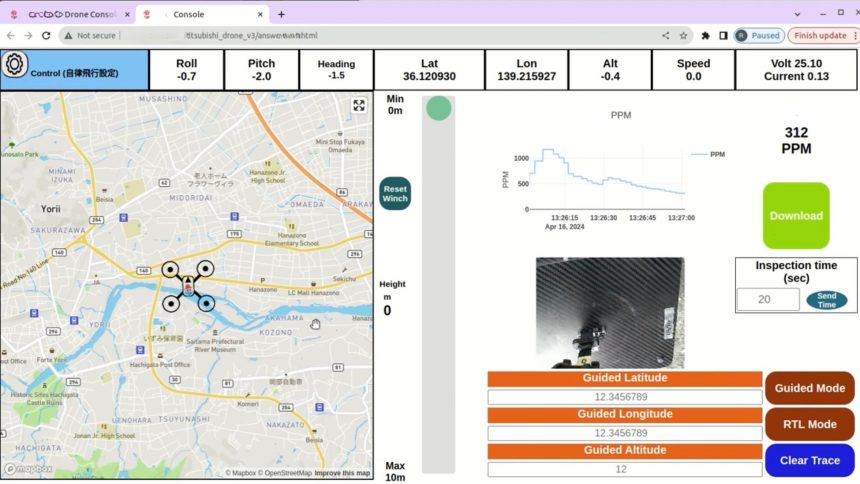
株式会社アトラックラボは2026年8月18日、UAV、UGV、USV、UUVなど、空中・陸上・水上・水中で動く複数ロボットを一つの画面で管理できるWebグランドステーション「AT-GCS」を開発したと発表しました。現在位置、稼働状態、映像、センサーデータ、調査進捗などをまとめて扱い、複数ロボットの協調運用にも対応するとしています。
現場ごとに得意なロボットは違う
空から広い範囲を見るならドローン、地上の狭い場所へ近づくならUGV、水面ならUSV、水中ならUUVというように、移動環境によって得意な機体は変わります。一台ですべてをこなそうとすると、どこかに無理が出ます。複数種類を組み合わせれば、広域確認から詳細調査まで役割を分けられます。
問題は「情報が別々の画面に分かれる」こと
機体ごとに専用アプリを開き、地図、映像、バッテリー、警告を別々に確認すると、全体の状況を把握する負担が増えます。特に災害調査のように時間が重要な場面では、どのロボットがどこを確認済みかを共通画面で把握できる方が指示を出しやすくなります。
複数機運用で大切なのは操縦より「交通整理」
一人で複数のロボットを扱う場合、すべてを手動操縦するのではなく、各機が自律的に動き、人は進捗や異常を監視する形が現実的になります。すると担当者の仕事は、個々の操作から、任務の割り当てや優先順位の判断へ変わります。
統合画面を使う場合でも、すべての機体を同じ方法で扱えるとは限りません。通信方式や搭載センサー、停止方法は機体ごとに違うため、共通化する情報と個別に残す操作を分ける必要があります。統合とは、違いを消すことではなく、全体を一つの判断材料として見られるようにすることです。
覚えておきたいのは、ロボットの統合運用とは「同じ機体をたくさん動かす」ことだけではないということです。異なる得意分野を持つ機体を、一つの状況認識の中で使い分けることに意味があります。
