
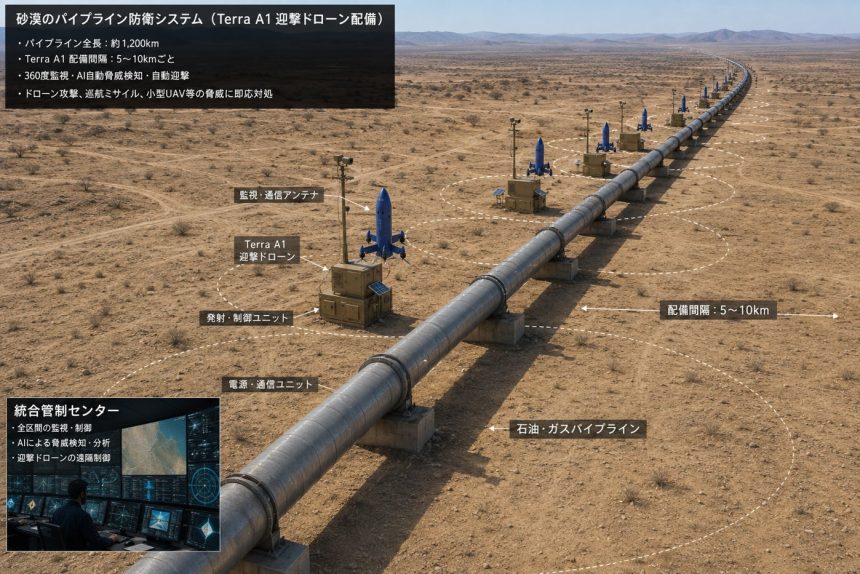
Terra Drone株式会社は2026年8月31日、発電所、空港、港湾、通信・物流拠点などの重要インフラを対象とするC-UAS(カウンターUAS)システムの開発開始を発表しました。発表では、レーダー、RF、EO/IRなど複数のセンサーを連携させ、不審ドローンの検知・識別・追跡を行う構成が示されています。なぜ一つの高性能センサーだけで済ませないのでしょうか。
「何かいる」と「ドローンだ」は同じではない
レーダーは空間を移動する物体を捉えるのに向きますが、検出した物体が必ずドローンとは限りません。RFは無線信号を手掛かりにできますが、機体や運用方式によって得られる情報が異なります。EO/IRのカメラは形や熱像を確認する助けになりますが、距離や天候、遮蔽物などの影響を受けます。それぞれ得意な情報と不得意な条件が違います。
検知・識別・追跡は別々の段階
安全管理では、まず何らかの対象を見つけ、その対象が何であるかを確かめ、移動を継続して把握するという段階があります。複数センサーの情報を重ねれば、「レーダーには反応があるが映像では確認できない」といった状態も扱いやすくなります。発表でも、複数センサー情報を統合し、判断を支援するC2機能の開発が挙げられています。
重要インフラでは誤判断を減らすことも性能
空港や発電所の周囲には、人、車両、航空機、鳥などさまざまな対象があります。そこで毎回誤警報が出れば、警備側の負担が増え、本当に確認すべき対象への対応が遅れる可能性があります。C-UASでは、検知距離の大きさだけでなく、複数情報を照合し、既存の警備運用にどう組み込むかも重要です。
覚えておきたいのは、不審ドローン対策では「見つけるセンサー」と「それが何かを確かめる情報」は同じではないということです。複数センサーを重ねる理由は、判断の確からしさを高めるところにあります。監視システムでは、検知距離の数字だけでなく誤警報をどう減らすかも実用性を左右します。
