
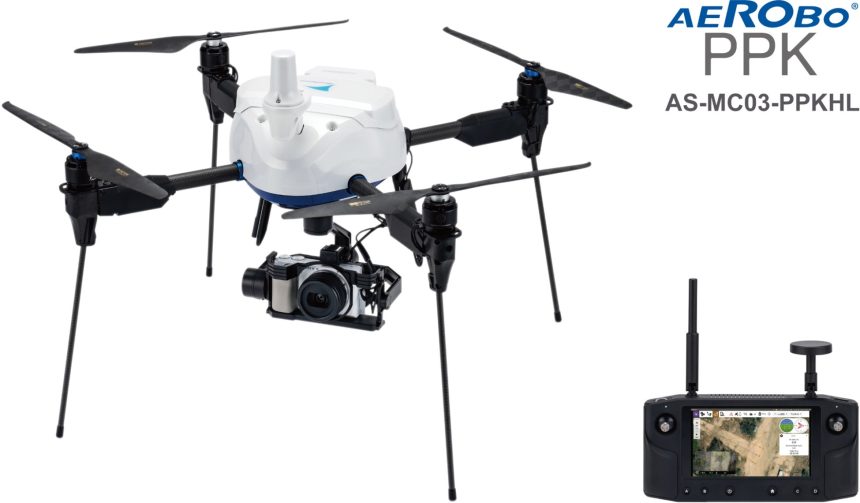
エアロセンス株式会社(所在地:東京都北区)は2026年9月17日、後処理キネマティック測位に対応する国産測量用ドローン「エアロボPPK」が中小企業省力化投資補助金の製品カタログへ登録されたと発表しました。製品名にあるPPKは測量でよく使われる言葉ですが、似た用語のRTKとの違いは「精度が高い・低い」だけではありません。大きな違いの一つは、補正計算をいつ行うかです。
RTKは飛行中、PPKは飛行後に位置を補正する
GNSSで得られる位置には誤差が含まれます。基準局側の観測データと移動側の観測データを組み合わせることで、その誤差を小さくするのがキネマティック測位の考え方です。RTKでは飛行中に補正情報を受け取り、リアルタイムに高精度な位置を求めます。PPKでは、機体側と基準側の観測データを保存し、飛行後にまとめて補正計算します。
PPKは「通信がいらない」ではなく「飛行中の補正通信への依存を減らす」
RTKでは、補正情報を飛行中に受け取る通信環境が重要になります。山間部や広い現場では、その通信をどう確保するかが運用条件になります。PPKは後処理なので、飛行中にリアルタイム補正を受け続けなくても位置計算を行える点が特徴です。ただし、基準となる観測データや飛行後の処理は必要で、何もしなくても高精度になるわけではありません。
測量では「写真の位置」が成果精度に関わる
ドローン写真測量では、多数の写真から地形や構造物の3Dデータを作ります。その際、各写真がどこで撮られたかという位置情報が重要です。高精度な位置を写真へ付与できれば、後工程の基準点作業を減らせる可能性がありますが、必要精度や現場条件によって手法を選ぶ必要があります。
覚えておきたいのは、RTKとPPKの違いを「どちらが上か」で考えないことです。リアルタイムで補正するか、後で補正するか。通信環境や作業フローまで含めて選ぶ技術です。必要な精度、現場条件、後処理に使える時間まで含めて考えると、使い分けが分かりやすくなります。
