
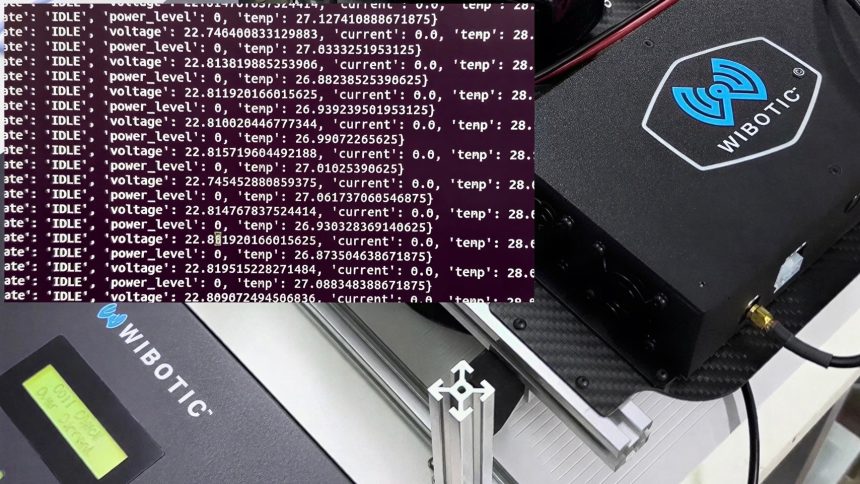
株式会社アトラックラボ(埼玉県入間郡三芳町藤久保16-37)は2026年8月18日、ワイヤレス給電をROS 2から制御・監視する「AT-Dock」を発表しました。ドローンの自動帰還・着陸と組み合わせ、帰還、位置調整、給電、充電状態確認、再稼働までを一連の動作として管理できるとしています。ワイヤレス充電というと「置けば勝手に充電される」ように見えますが、無人運用では位置合わせまで重要です。
非接触でも送電側と受電側の位置関係がある
ワイヤレス給電は金属端子を直接差し込まなくても電力を送れますが、送電コイルと受電コイルがどこにあっても同じ効率で充電できるわけではありません。AT-Dockでは結合状態を取得し、効率よく給電できる位置へロボット側を調整するとしています。ドローンなら着陸精度と充電効率がつながることになります。
無人充電では「充電できたか」を確認する仕組みが必要
人がバッテリーを交換するなら、充電器の表示や異常をその場で確認できます。無人運用では、電圧、電流、温度、出力、異常情報をシステム側で監視し、過電流や異常発熱なら自動停止する必要があります。充電開始だけでなく、正常に終了したことまで確認して初めて次の飛行へ進めます。
接点がなくても保守がゼロになるわけではない
接触式コネクタの摩耗や腐食を減らせる可能性はありますが、ドック、送受電部、通信、着陸面などの点検は残ります。無人化とは設備が不要になることではなく、人が行っていた確認をセンサーや制御へ移すことです。
充電時間も運航計画の一部です。着陸後すぐ再出動できるとは限らず、バッテリー温度や残量、必要な充電量によって待機時間が変わります。定期巡回なら、飛行時間だけでなく帰還、位置合わせ、充電、再出動までを一つのサイクルとして測り、次の任務開始時刻を決める必要があります。
人に話せるポイントは、ワイヤレス充電の価値は「ケーブルを挿さないこと」だけではなく、充電を自動運航の工程へ組み込めることにあるということです。
